
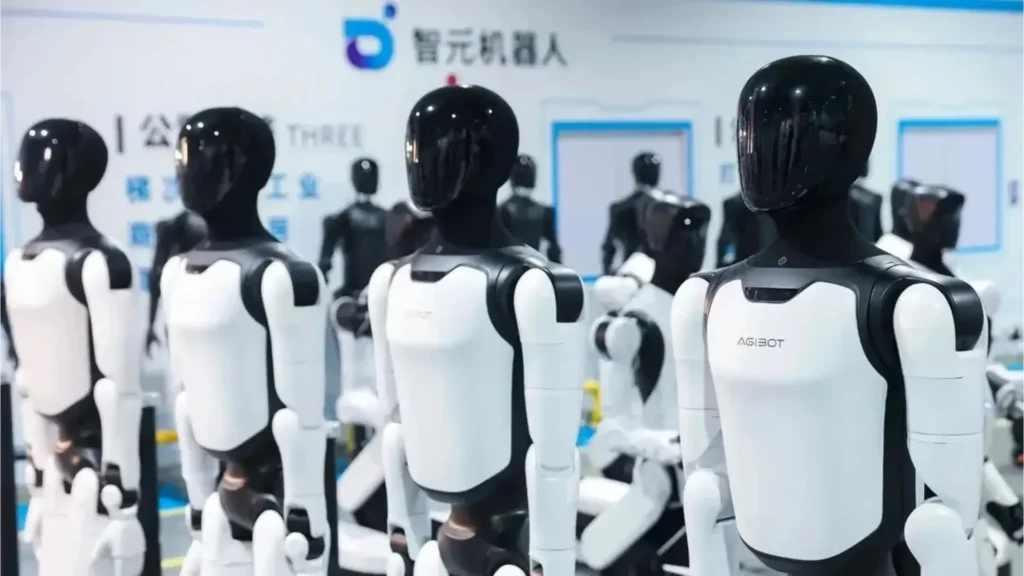
La société chinoise de robotique AGIBOT a dévoilé GO-3 Preview, un modèle d’IA incarné conçu pour aider les robots à apprendre et à améliorer continuellement leurs capacités.
Le modèle utilise une architecture WRAM (World Reasoning Action Model) pour relier le raisonnement des tâches, la prédiction des résultats et la génération d’actions.
Selon AGIBOT, GO-3 Preview a obtenu la première place sur trois benchmarks d’IA incorporée : RoboDojo, RoboTwin et RoboColiseum.
La société prévoit de rendre le modèle complet en open source d’ici fin 2026, permettant ainsi un accès plus large à sa technologie.
Permet l’apprentissage des robots
GO-3 Preview est un modèle conçu pour aider les robots à acquérir de nouvelles compétences, à s’adapter à des tâches inconnues et à s’améliorer grâce à une expérience du monde réel. Le modèle utilise une architecture WRAM (World Reasoning Action Model) qui relie le raisonnement, la prédiction et l’action physique, permettant aux robots d’interpréter les instructions, d’anticiper les résultats et de traduire les décisions en mouvements.
Lancé le 29 octobre, GO-3 Preview est conçu pour prendre en charge l’apprentissage continu à travers trois étapes : pré-formation, post-formation et déploiement. AgiBot affirme que le modèle a obtenu la première place dans trois classements d’IA incarnée : RoboDojo, RoboTwin et RoboColiseum. La société prévoit de publier le modèle complet en open source d’ici fin 2026.
L’approche sous-jacente combine deux types de données de formation. Les vidéos humaines à la première personne fournissent des exemples de la façon dont les gens interagissent avec les objets et effectuent leurs activités quotidiennes, tandis que les trajectoires des robots relient les observations visuelles aux actions physiques et à leurs résultats. En augmentant la capacité d’apprentissage du modèle, AgiBot vise à transformer ces différentes sources d’expérience en compétences transférables que les robots peuvent appliquer à des tâches qu’ils n’ont jamais rencontrées auparavant.
Pendant la pré-formation, GO-3 Preview est conçu pour effectuer des tâches inconnues dans différents environnements, notamment les maisons, les cuisines et les environnements multi-robots. AgiBot affirme que le modèle peut également gérer des manipulations adroites sans nécessiter de réglages supplémentaires pour chaque nouvelle activité.
Un petit nombre de démonstrations peuvent enseigner au système des activités complexes en plusieurs étapes. Un exemple concerne la préparation du jianbing, une crêpe salée traditionnelle chinoise, qui nécessite qu’un robot coordonne plusieurs mouvements délicats. Le modèle peut également assembler des pièces Lego après un réglage fin, avec un agent IA coordonnant les différentes étapes.
Cette approche vise à réduire la quantité de formation spécifique à une tâche requise lors du déploiement de robots dans de nouveaux environnements. Au lieu de construire un modèle distinct pour chaque activité, le système peut s’appuyer sur des connaissances acquises précédemment et les adapter à différentes situations.
Pour la post-formation, AGIBOT a développé Genie Evolver, un système de formation distribué qui combine les données d’environ 100 robots physiques avec des simulations physiques et des modèles mondiaux. Le système permet aux robots de s’entraîner à des tâches, d’évaluer leurs performances et de s’améliorer grâce à des tentatives répétées.
GO-3 améliore l’autonomie
Lors d’une démonstration impliquant du curling sur table, un robot a dépassé les performances moyennes des humains testés après quatre heures de pratique en ligne. Dans une autre expérience, il a réussi à retirer cinq blocs consécutifs d’une tour de blocs sans la faire s’effondrer.
Ces démonstrations mettent en évidence la manière dont le cadre de formation utilise des interactions et des commentaires répétés pour améliorer les compétences de manipulation physique. La combinaison de l’expérience robotique du monde réel avec la simulation offre également des opportunités supplémentaires de pratiquer des tâches sans s’appuyer entièrement sur des essais physiques.
GO-3 Preview intègre également le cadre d’agent Genie Master d’AGIBOT, qui relie la prise de décision, l’exécution des tâches et le feedback. Le système est conçu pour permettre aux robots d’identifier les erreurs pendant le fonctionnement, d’ajuster leur comportement et de conserver une expérience utile pour les tentatives ultérieures.
AGIBOT a démontré cette capacité à l’aide d’un robot G2 déployé dans un véritable magasin de proximité. Le robot a identifié les causes de ses propres échecs, modifié son approche et stocké les connaissances résultantes sans nécessiter de démonstrations humaines ni de réglages manuels supplémentaires.
Son taux de réussite sur l’ensemble du flux de travail des tâches est passé de 28,6 % le premier jour à un niveau stable de 85,7 % après cinq jours. Sur une tâche distincte impliquant l’accrochage de petits crochets, la société a signalé une amélioration de 17,7 points de pourcentage du succès d’une seule tâche par rapport au réglage fin supervisé conventionnel.
Contrairement aux approches de formation qui dépendent largement de la préparation d’ensembles de données et de la mise à jour des modèles avant le déploiement, ce cadre permet aux robots de continuer à apprendre tout en effectuant des tâches réelles.
La combinaison d’une pré-formation à grande échelle, d’une post-formation distribuée et d’un apprentissage basé sur le feedback après le déploiement constitue la base de GO-3 Preview. La version open source prévue d’AgiBot pourrait permettre aux chercheurs et aux développeurs d’accéder à l’architecture et contribuer à étendre son utilisation dans les applications d’IA incorporées.
