
Quiconque a regardé Retour vers le futur II, un film de science-fiction sorti en 1989, attendait avec impatience de monter sur l’hoverboard piloté par Marty McFly. Mais personne ne savait combien de temps il faudrait attendre avant que la technologie n’arrive sur le marché.
Il y a dix ans, les choses ont commencé à changer alors que de multiples tentatives ont été faites au fil des ans pour développer la technologie. Même si aucun hoverboard n’a encore été commercialement viable, les passionnés continuent de pousser le concept plus loin.
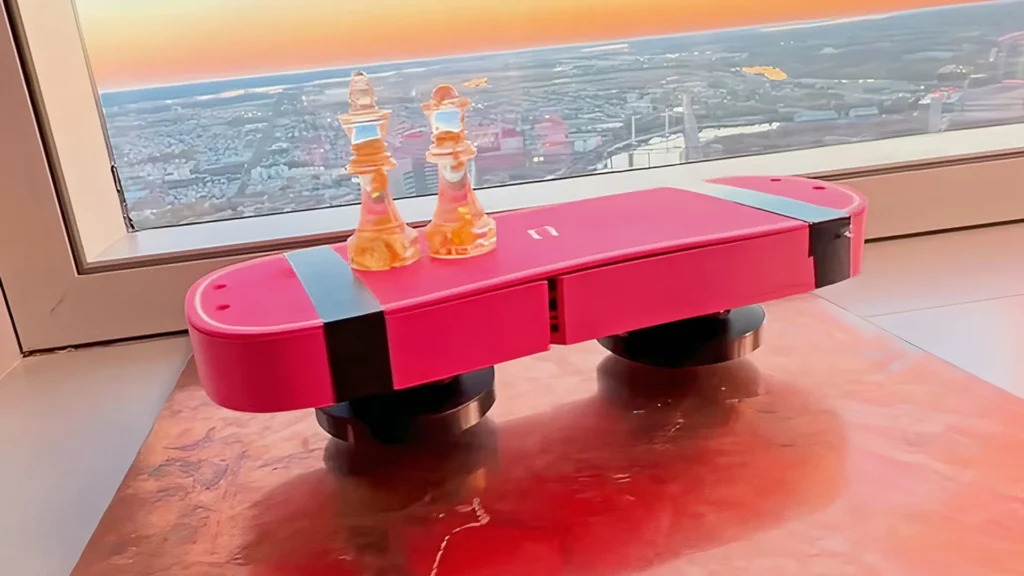
Récemment, Jake Rogers s’est essayé à la fabrication d’un hoverboard de la taille d’une paume en utilisant du matériel imprimé en 3D, des aimants, des moteurs sans balais et un tas de bibelots de son garage.
Après avoir passé des semaines sur le projet, il a construit un hoverboard miniature qu’il décrit comme un prototype fonctionnel qui flotte au-dessus d’une épaisse plaque de cuivre, complètement détaché, sans roues ni coussin d’air.
Configuration Halbach pour aimants
La conception finale abrite deux rotors tournant dans des directions opposées, des contrôleurs de vitesse électroniques (ESP2), un convertisseur qui réduit la tension de la carte et deux batteries à l’intérieur du boîtier rose tendre imprimé en 3D et fabriqué avec un filament polymaker.
Pour maximiser les performances, Rogers a également imprimé les rotors sur mesure pour accueillir un anneau de douze aimants en néodyme N52 organisés selon une configuration Halbach. Il a choisi la disposition spécifique pour garantir que le champ fort pointe vers le bas tandis que le champ faible au-dessus reste faible.
Cependant, il n’est arrivé à cette version sans fil et alimentée par batterie qu’après plusieurs séries d’ajustements et de tests. Au cours de ses premiers essais, il a commencé avec un seul moteur pour soulever un cadre léger du sol. Mais la configuration avec plusieurs fils exposés était bancale et tordue de manière erratique en raison du couple de réaction.
Décollage alimenté par batterie
Pour contrer la torsion, il l’a associé à un deuxième moteur. Au début, l’appareil n’arrêtait pas de basculer, ce qu’il a surmonté après avoir réparé le câblage confus. Un autre défi est rapidement apparu : les aimants continuaient de se projeter vers l’extérieur en raison de la forte force centrifuge. En réduisant le nombre d’aimants de seize à douze par moteur, il a réduit la force vers l’extérieur d’environ 40 % tout en maintenant la même vitesse.
Une fois ces problèmes résolus, Rogers a procédé à une dernière refonte. Il a retiré les batteries mortes ajoutées pour équilibrer un châssis antérieur et a placé des batteries 3S sous tension entre les moteurs. En conséquence, la petite carte compacte pouvait désormais glisser toute seule sur le cuivre. Le vol sans connexion a été rendu possible grâce à l’utilisation d’une batterie capable de fournir 22,2 volts lorsqu’elle est allumée. Cependant, Rogers a démontré qu’il n’était pas encore complètement stable et qu’il avait encore besoin d’aide pour rester à niveau.
Pour mieux comprendre la force de portance générée par la conception, Rogers a également placé un capteur sur l’appareil et utilisé des simulations pour effectuer des calculs. Selon ses estimations, une force d’environ 61 newtons était exercée sur un aimant de 3,84 grammes tournant à 8 000 tr/min, tandis qu’un rotor entier générait une force stupéfiante de 941 grammes à 3 000 tr/min avec un écart de 5 mm. Il s’est toutefois abstenu de se fier à ces statistiques basées sur des simulations, car elles étaient générées à partir d’un appareil qui vibrait vigoureusement en survolant.
Malgré ces limites, Rogers estime que le concept peut évoluer. Pour aller de l’avant, il a déclaré dans sa vidéo YouTube qu’il avait l’intention de construire une planche à roulettes grandeur nature, HALO-1, qui nécessiterait une surface conductrice pour rouler. Cependant, avant de poursuivre cette vision, il essaiera d’abord un jouet à touche de poche.
